Conform Go4IT: Un robot cu ADN de film: Mâna Addams prinde viață la ETH Zurich
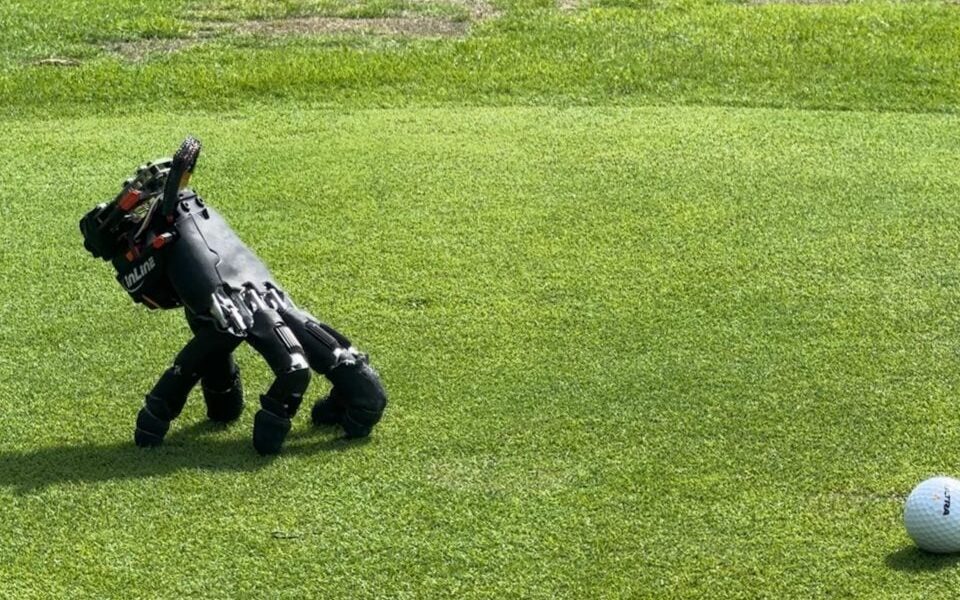
O echipă de cercetători de la Soft Robotics Lab, ETH Zurich, a dat naștere unei inovații care pare desprinsă din universul macabru, dar îndrăgit, al Familiei Addams. Inspirată de faimosul „Thing”, acea mână detașată cu personalitate proprie, a fost creată o mână robotică autonomă capabilă să se deplaseze și să interacționeze cu mediul folosindu-și propriile degete pe post de picioare. Robotul a fost antrenat să navigheze pe diverse suprafețe, să apese taste, să împingă obiecte de mici dimensiuni și chiar să se recupereze după căzături, demonstrând o adaptabilitate remarcabilă.
Tehnologie și inspirație din „Thing”
Acest prototip, denumit neoficial „Thing 2.0”, se bazează pe o mână dreaptă antropomorfă standard, dotată cu cinci degete și 20 de articulații acționate individual. Cercetătorii au integrat pe mână un modul compact, care include o baterie, senzori necesari și hardware dedicat procesării informațiilor, permițând funcționarea autonomă, independentă de un corp robotic complet. Cântărind doar 818 grame, mâna este concepută pentru a opera în spații restrânse unde un braț uman sau un robot convențional ar întâmpina dificultăți.
„O mână robotică cu mobilitate proprie ar putea funcționa în spații de lucru restrânse, fără a fi nevoie ca brațul care o poartă în mod normal să o urmeze”, explică cercetătorii într-un articol publicat pe platforma arXiv. Un exemplu concret ar fi un robot mai mare care ar putea plasa această mână pe o suprafață de susținere, lângă o deschidere îngustă. Mâna s-ar putea deplasa singură către un control sau un obiect, ar putea interacționa cu acesta și apoi s-ar putea întoarce pentru a fi recuperată.
Antrenamentul mâinii a implicat utilizarea unui simulator specializat, cu o varietate de medii virtuale paralele. Provocarea majoră a constat în învățarea mișcării și a execuției sarcinilor utilizând degetele. Logica din spatele mișcării este complexă: în timp ce un deget se ridică pentru a păși sau a apăsa o tastă, celelalte trebuie să mențină echilibrul întregii structuri. Spre deosebire de picioarele unui robot standard, degetele nu sunt identice ca formă și dimensiune, iar sprijinul palmei este înclinat. Pentru a depăși aceste dificultăți, fiecare vârf de deget a primit o poziție țintă, bazată pe configurația naturală a mâinii. Astfel, robotul decide, în funcție de sarcina primită, unde și când să plaseze fiecare deget.
Capabilități extinse și potențial viitor
În cadrul unei serii de teste, mâna robotică detașată a demonstrat capacitatea de a naviga pe 14 tipuri diferite de suprafețe, atât interioare, cât și exterioare, incluzând asfalt, metal, gresie, iarbă, pietriș și piatră deteriorată. De asemenea, a învățat să execute diverse sarcini, precum apăsarea unor comenzi pe o tastatură sau împingerea unui cub mic către o anumită țintă. Un moment deosebit a fost participarea robotului la jocul Sokoban, un puzzle game în care a reușit să completeze un nivel prin apăsarea tastelor săgeată.
Pe lângă abilitatea de a merge, de a se târî și de a se deplasa pe o gamă variată de suprafețe, mâna robotică a demonstrat și capacitatea de a se recupera în urma unei căzături, sprijinindu-se pe cele cinci degete. Cercetătorii își exprimă speranța că acest prototip va putea fi integrat ulterior ca o componentă a unor roboți mai complecși, destinați unor sarcini specializate.
„Demonstrăm că o mână antropomorfă comercială poate servi drept manipulator mobil autonom”, se arată în studiul lor. „Mobilitatea proprie a mâinilor robotice ar putea face roboții viitori mai versatili în spațiile și mediile construite pentru oameni.”
Sursa: Go4IT